Robotik erlebt derzeit einen deutlichen Technologieschub. Fortschritte bei KI ermöglichen es Systemen zunehmend, sich auch in unbekannten Umgebungen zurechtzufinden und komplexere Aufgaben zu bewältigen. Dabei geht die Entwicklung über klassisches regelbasiertes Verhalten hinaus. Systeme können Verhaltensweisen erlernen und flexibler auf Situationen reagieren, die nicht vollständig vorprogrammiert wurden.
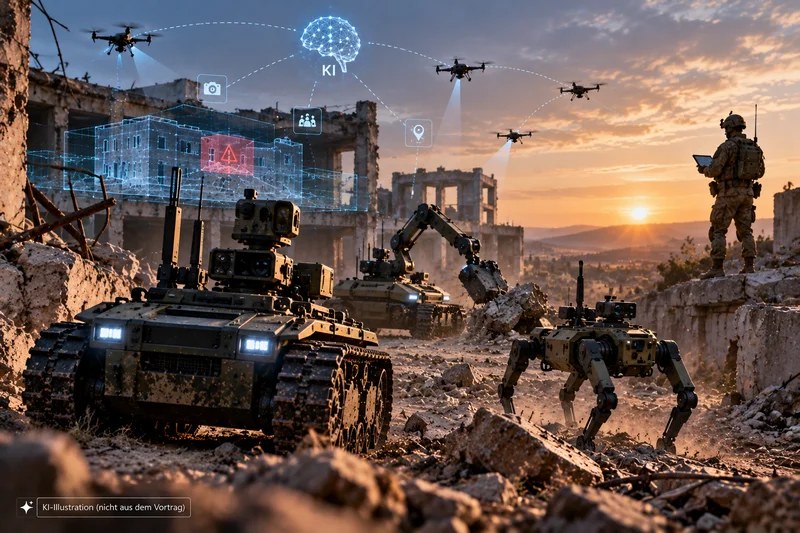
Damit verändert sich auch die Interaktion zwischen Mensch und Maschine. Perspektivisch könnte ein Soldat beispielsweise mehreren autonomen Systemen einen gemeinsamen Auftrag in natürlicher Sprache erteilen: Eine Drohne klärt ein Gebäude auf, während ein bodengebundener Roboter einen anderen Teil der Aufgabe übernimmt. Statt jedes System einzeln zu programmieren oder über komplexe Bedienoberflächen zu steuern, rücken Auftrag und gewünschtes Ergebnis in den Mittelpunkt.
Die entscheidende Herausforderung liegt jedoch im Training solcher Systeme. Gerade militärisch relevante Situationen sind in zivilen Datensätzen häufig nicht enthalten. Während generative KI von enormen Mengen frei verfügbarer Texte, Bilder oder Videos profitieren konnte, fehlen für militärische Robotik vielfach geeignete Daten über Gelände, Gebäude und Einsatzbedingungen. Besonders seltene Situationen – der sogenannte Long Tail – sind schwierig und teuer zu erfassen.
Simulation und synthetische Daten gewinnen deshalb an Bedeutung. Die BWI untersucht unter anderem, wie digitale Abbilder von Truppenübungsplätzen als Trainingsumgebungen für Robotikmodelle genutzt werden können. Ein dreidimensionales Modell allein genügt dabei nicht: Ein autonomes System muss beispielsweise auch unterscheiden können, ob es sich auf Gras, Schotter, Schlamm oder Steinen bewegt. Entscheidend ist somit nicht nur die Menge, sondern auch die Qualität und inhaltliche Tiefe der Trainingsdaten.
Für Zumdieck wird die Bereitstellung solcher Daten damit zu einer gemeinsamen Aufgabe. Je leistungsfähiger und autonomer Robotiksysteme werden, desto größer wird der Bedarf an hochwertigen, realitätsnahen und teilweise aufwendig erzeugten Daten. Diese Grundlage wird kaum ein einzelner Akteur allein schaffen können. Skalierbare militärische Robotik braucht deshalb neben leistungsfähiger KI auch ein gemeinsames Daten- und Trainingsökosystem.