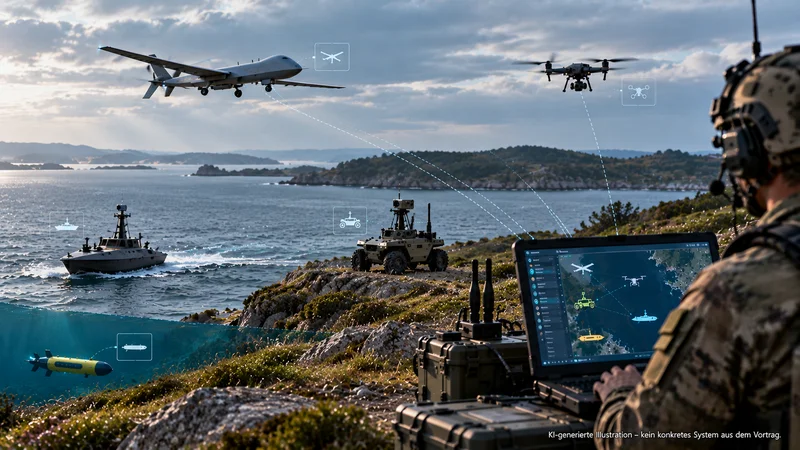
Die wachsende Vielfalt unbemannter Systeme stellt militärische Führungs- und Waffeneinsatzsysteme vor neue Herausforderungen. Während Drohnen, unbemannte Landfahrzeuge und maritime Plattformen kontinuierlich weiterentwickelt werden, sind bestehende Führungssysteme auf lange Nutzungszeiträume ausgelegt. Hinzu kommen unterschiedliche technische Schnittstellen der Hersteller. Eine eigene Kontrollstation für jedes neue System würde die Bedienung zunehmend komplex machen.
Hier setzt GAVI an. Die Software bildet eine gemeinsame Verbindungsschicht zwischen den unbemannten Plattformen und dem vorhandenen Führungssystem. Sie führt Informationen zusammen, ermöglicht die Übertragung von Missionsplänen und unterstützt die koordinierte Nutzung mehrerer Systeme. Dabei können unterschiedliche Plattformtypen eingebunden werden, die unter dem Sammelbegriff UxV (Unmanned Vehicles) zusammengefasst werden.
Technisch ist GAVI modular aufgebaut. Einzelne Softwaredienste übernehmen Aufgaben wie die Verwaltung der Plattformen, die Missionsplanung oder die Verarbeitung von Sensordaten. Eine zentrale Rolle spielen dabei sogenannte Adapter: Sie übersetzen die unterschiedlichen Schnittstellen der Hersteller in ein gemeinsames Datenformat.
Soll eine neue Drohne oder ein anderes unbemanntes System integriert werden, kann dafür ein zusätzlicher Adapter entwickelt werden. Die gesamte Softwarearchitektur muss dafür nicht grundlegend verändert werden. Auch neue Funktionen lassen sich schrittweise ergänzen.
Gerade für langlebige militärische Plattformen bietet dieser Ansatz Vorteile. Bestehende Führungs- und Waffeneinsatzsysteme können weitergenutzt und gleichzeitig um neue unbemannte Systeme ergänzt werden. Interoperabilität wird damit nicht als einmalige technische Anpassung verstanden, sondern als grundlegendes Prinzip einer flexibel erweiterbaren Systemarchitektur.