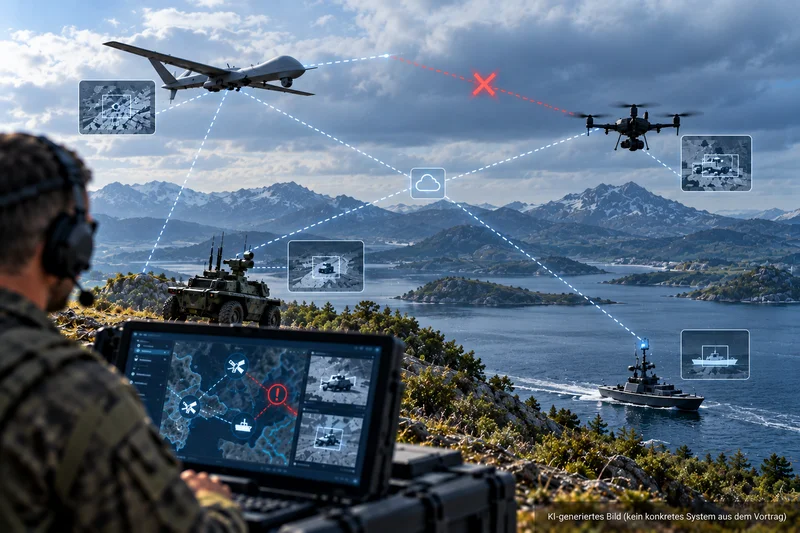
Unbemannte Plattformen entwickeln sich zunehmend von einzelnen Systemen zu Bestandteilen herstellerübergreifender Systems of Systems. Ein Luftfahrzeug kann beispielsweise zunächst ein Gebiet aufklären, während ein unbemanntes Bodenfahrzeug auffällige Objekte anschließend genauer untersucht. Die gewonnenen Informationen können zusammengeführt und durch einen Operator oder KI-gestützte Verfahren bewertet werden. Entscheidend ist jedoch, dass eine solche Kette nicht nur unter idealen Bedingungen funktioniert.
Das Fraunhofer IKS richtet den Blick deshalb auf die Absicherung des gesamten Systemverbunds. Eingeschränkte Sensorqualität, fehlende oder verspätete Daten und fehleranfällige KI-Modelle erzeugen Unsicherheiten, die sich bei der Weitergabe von Informationen durch das Gesamtsystem fortsetzen können. Noch anspruchsvoller wird die Situation, wenn Kommunikationsverbindungen abbrechen oder einzelne Systeme nicht mehr erreichbar sind. Dann muss geklärt sein, welche Aufgaben eine Plattform weiterhin selbstständig ausführen darf und wie sich beispielsweise ein Schwarm unter veränderten Bedingungen reorganisieren kann. Die Absicherung einzelner KI-Modelle ist damit nur ein Teil der Herausforderung, die Absicherung auf System- und Systemverbundsebene (System of Systems) ist entscheidend für die zuverlässige Erfüllung von Missionszielen.
Aus Sicht des DLR entstehen daraus weitreichende Anforderungen an die Architektur KI-gestützter autonomer Systeme. Einzelne unbemannte Luftfahrzeuge oder unbemannte Bodenfahrzeuge müssen künftig nicht nur ihre eigenen bordseitig verfügbaren Fähigkeiten nutzen, sondern auch Ressourcen und KI-Dienste eines übergeordneten Netzwerks effizient und zielorientiert verwenden können. Interoperabilität bedeutet dabei mehr als kompatible technische Schnittstellen. Systeme müssen auch Ziele, Einschränkungen und verfügbare Handlungsspielräume verstehen, untereinander austauschen und verhandeln können. Das wird insbesondere dann relevant, wenn Entscheidungsautorität nicht nur zwischen Mensch und Maschine, sondern perspektivisch auch zwischen Maschinen übertragen wird.
Gleichzeitig wächst mit der Vernetzung die Software- und Systemkomplexität erheblich. Methoden aus dem DevOps-Bereich, Laufzeitverifikation und zugängliche Referenzarchitekturen können dazu beitragen, diese Komplexität beherrschbar zu machen und Systeme kontinuierlich weiterzuentwickeln. Am Beispiel einer Forschungsdrohne wird deutlich, wie stark sich die Zahl der Schnittstellen erhöht: Neben Navigation und Funkverbindungen treten Netzwerkdienste, externe KI-Funktionen, Softwareupdates, VPN-Verbindungen und die Kommunikation mit anderen Systemen im Verbund.
Damit wird Interoperabilität zu einer Voraussetzung für belastbare Autonomie. Entscheidend ist nicht allein, dass Systeme miteinander verbunden sind, sondern dass sie auch bei Störungen Fähigkeiten, Informationen und Entscheidungsräume kontrolliert teilen können. Sichere Autonomie entsteht damit nicht auf Ebene eines einzelnen Fahrzeugs oder KI-Modells, sondern durch die Architektur des gesamten Verbunds.